体型小巧 · 转场灵活
产品体型小、重量轻,转场方便,使用灵活,适应多种作业场景。
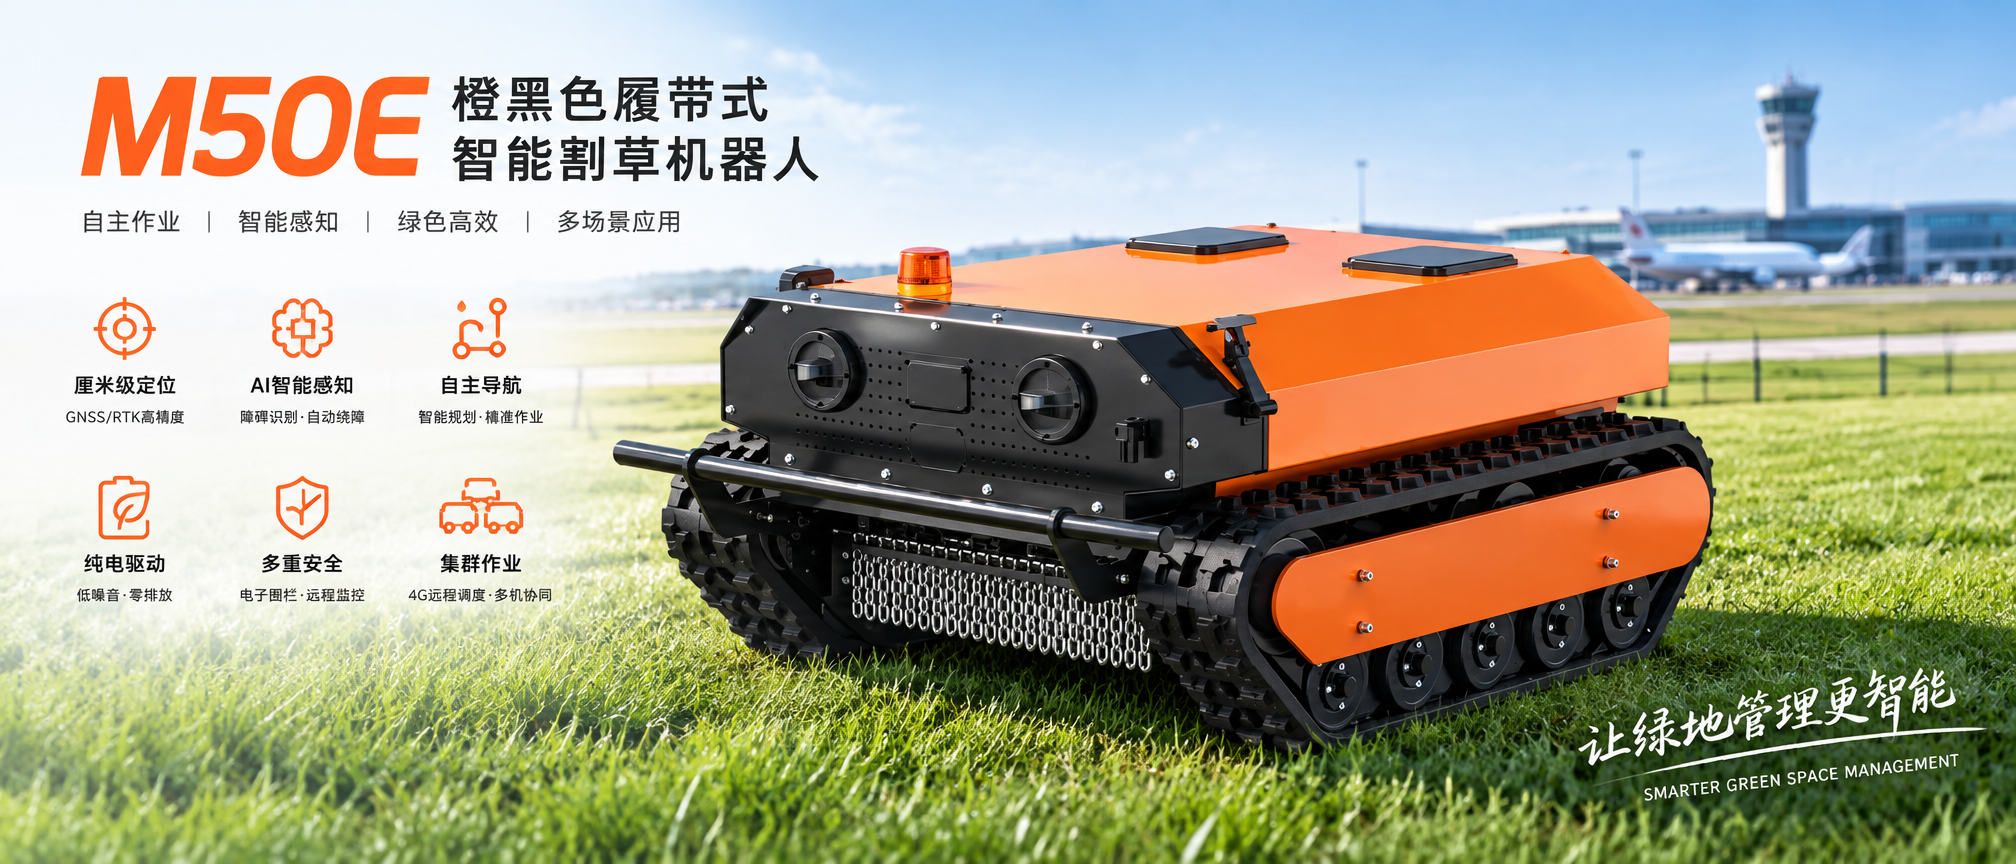
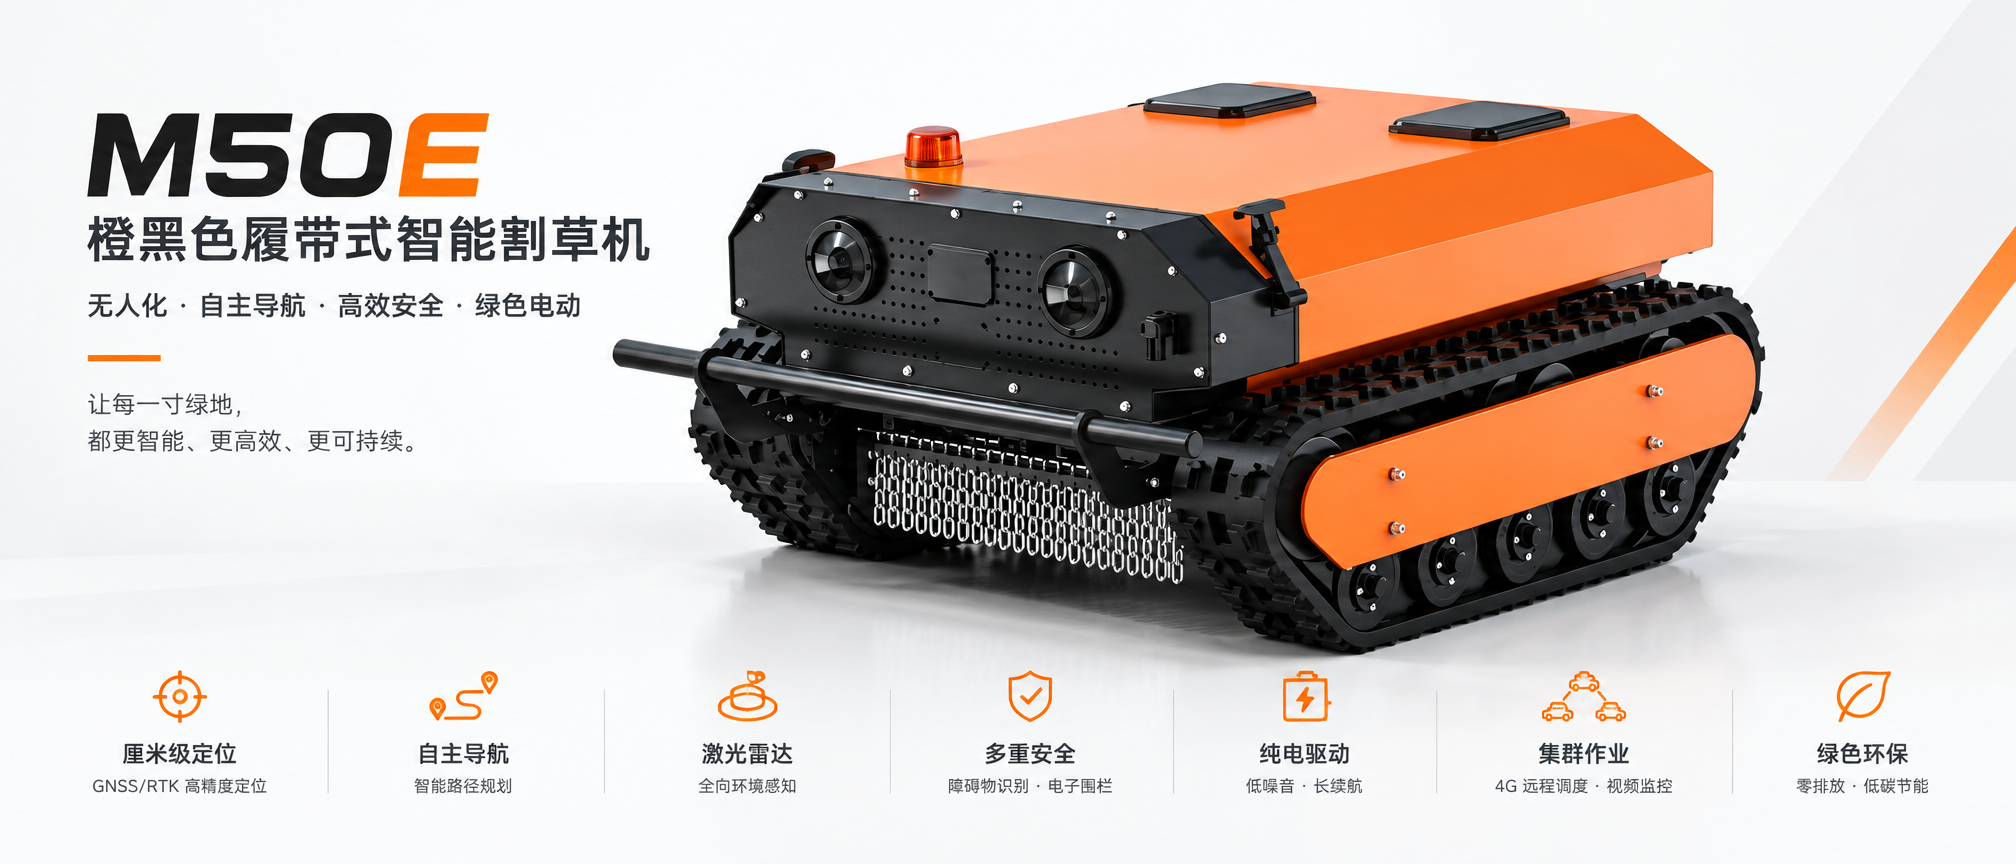
自主作业 · 智能感知 · 绿色高效 · 多场景应用
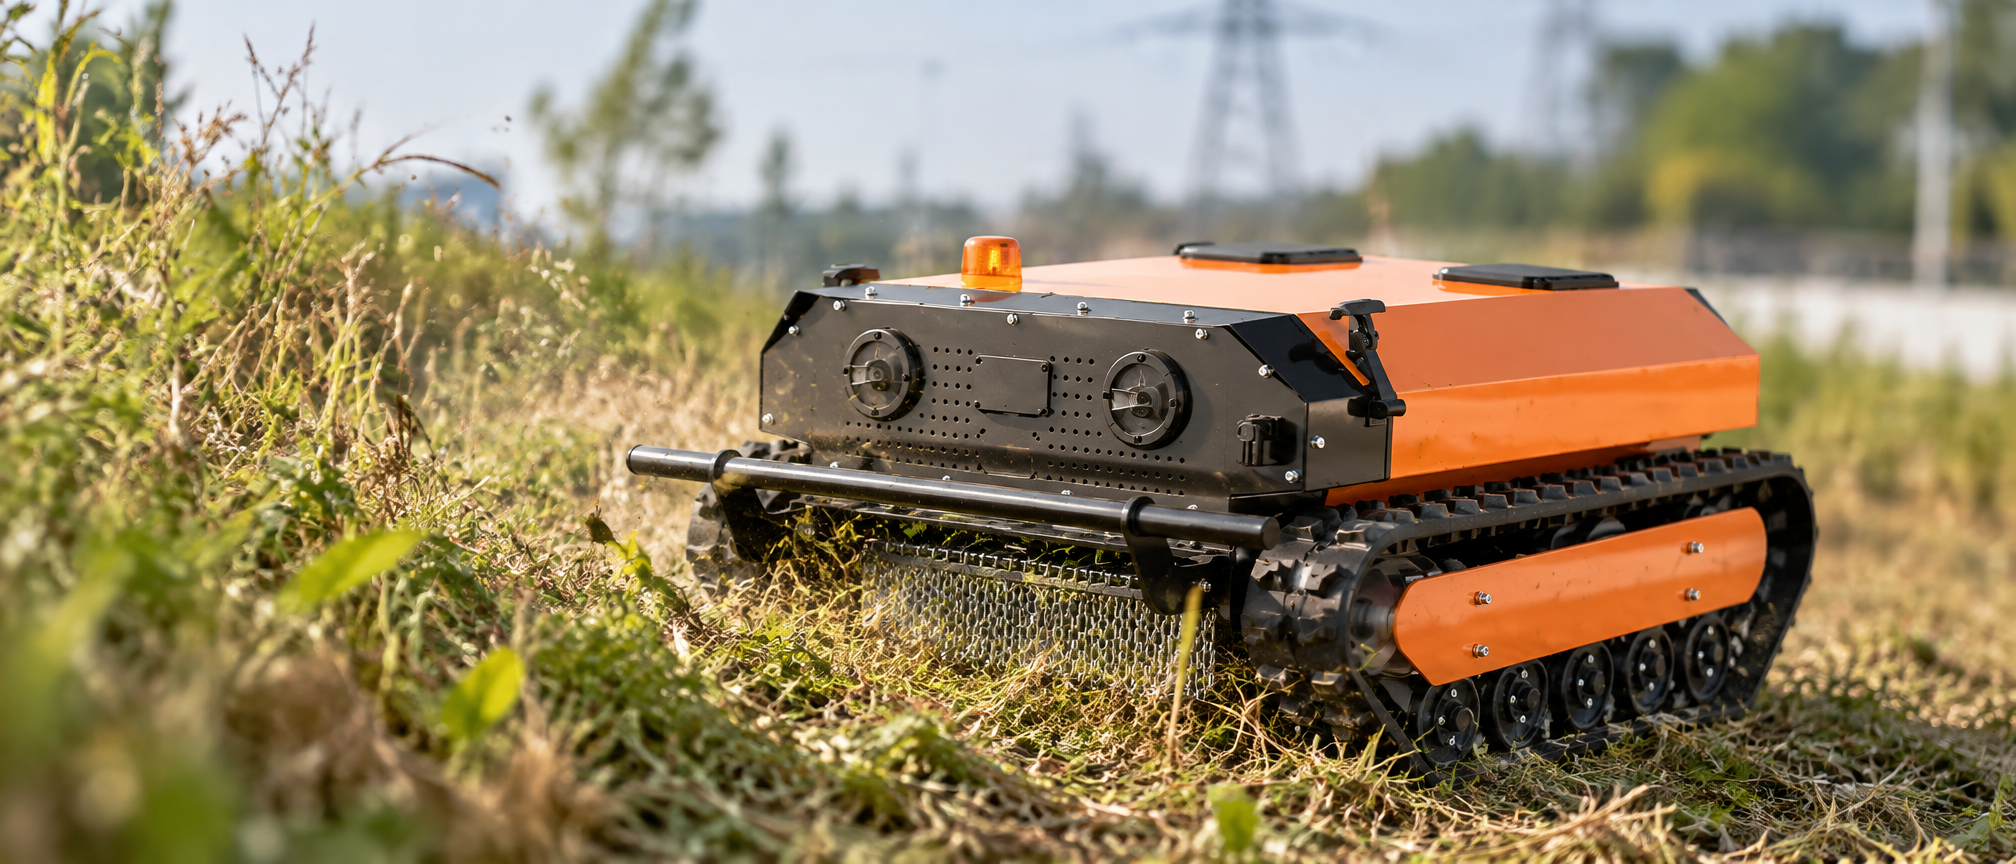
面向雷达阵地、机场、堤坝、光伏站、果园等复杂场地的高端智能植保装备
融合卫星导航、惯性导航、雷达感知与远程通信,实现全自主智能割草作业
通过GNSS差分技术获取割草机的厘米级位置信息,结合卫星导航与IMU惯性导航数据融合,获取航向姿态信息。
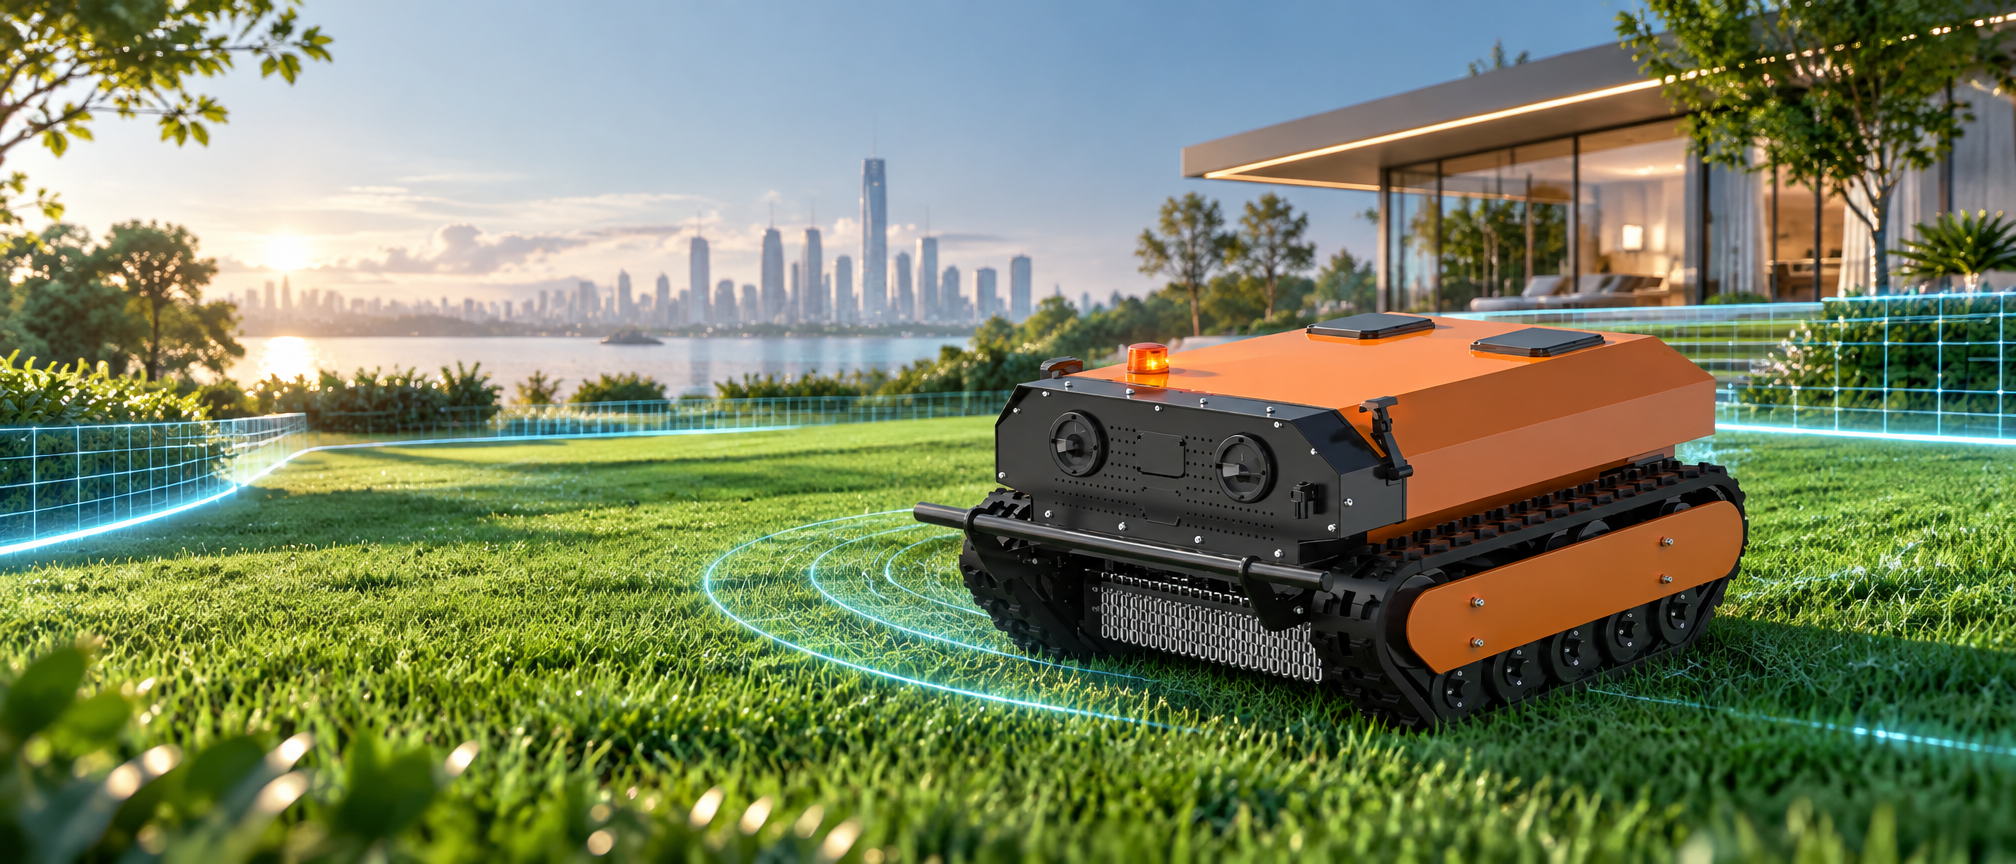
利用电子围栏定义作业范围,驱动行走电机实现行走和转向,通过电机主轴驱动刀盘进行割草作业。
通过激光雷达、微波雷达等传感器实现对作业环境尤其是障碍物的智能感知,具备较强的环境自学习和自适应能力。
通过手机或平板电脑APP对智能割草机进行工作设置、草坪地图获取等现场交互,操作便捷高效。
通过军用专网实现与后台的远程交互,完成作业任务下达、作业进度上传、作业场景实时监测等功能。
支持多机集群协同作业,通过4G远程启动、远程视频监控、远程任务调度,实现高效集群管理。
从灵活转场到智能作业,每一个细节都为高效而生
产品体型小、重量轻,转场方便,使用灵活,适应多种作业场景。
高精度电子地图、厘米级卫星定位、自主导航作业,路径精准可控。
4G远程启动、远程视频监控、远程任务调度,多机集群协同作业。
整车纯电驱动,绿色环保,电量实时检测,耗尽提前提示充电。
履带平台,爬坡跃障通过能力强,复杂地形如履平地。
固定障碍物(助航灯等)可绕障作业,作业速度根据负载自适应调节,作业效率高。
作业场景入侵检测和报警,保障人员设备安全。
作业面积统计分析,刀盘更换提醒,运维管理更轻松。
TABLE 01 — KEY PERFORMANCE PARAMETERS
| 项目 | 参数指标 |
|---|---|
| 性能指标 | |
| 装备规格 | 整车尺寸:长宽高 122cm × 93cm × 56cm | 整备重量(干重):300kg |
| 作业速度 | 作业最大速度:5km/h |
| 最大作业坡度 | 40° |
| 能源配备 | 72V 105Ah 锂电池组 |
| 作业效率 | 约 1800 m²/h |
| 单块电池满电续航时间 | 中负载约 3.5 ~ 4 h |
| 单块电池满电作业面积 | 8 ~ 10 亩 |
| 割草高度 | 35 ~ 120 mm |
| 导航与定位 | |
| 导航星座兼容性 | BD2、BD3、GPS、GLONASS、GALILEO、QZSS |
| CORS设施兼容性 | CORS网、网络基准站、电台基准站 |
| 系统初始化时间 | ≤ 60 s |
| RTK定位精度 | 平面:≤ 1.0 cm (RMS) | 高程:≤ 2.0 cm (RMS) |
| 惯导定姿精度 | 航向:≤ 0.22° (RMS) | 俯仰/横滚:≤ 0.2° (RMS) |
| 定位测姿数据率 | 10 Hz |
| 障碍物测量精度 | ≤ 10 cm (RMS) |
| 环境建模精度 | ≤ 10 cm (RMS) |
| 车辆行走控制精度 | 作业 ≤ 2.5 cm (RMS) | 转场 ≤ 5.0 cm (RMS) |
| 通信与环境 | |
| 通信方式 |
4G商用通信网络(RTK数据广播,后台通信,作业任务下发、工况回传、图像回传) 433MHz电台(RTK数据广播备份) 蓝牙/WiFi(现场APP连接) 智能控制器通过以太网接入军用加密网络模块 |
| 作业温度范围 | 0 ℃ ~ 50 ℃ |
| 平均无故障工作时间 | 200 小时 |
| 防水防尘等级 | IP65 |
五大核心能力,覆盖割草作业全流程
能够通过后台或手机APP向割草机下发作业任务;割草机能够通过4G网络或专网向后台回传作业进度。
通过APP遥控割草机绕草坪行走打点、打点器打点、无人机航飞测绘等方式完成对草坪地图的记录,存储于本地,并通过4G网络或专网向后台上传。后台对场地地图数据进行管理。
能够在无漏割前提下对作业任务进行行走距离最优、能源最优的任务规划,包含作业顺序规划、作业线路规划。
割草机在作业过程中对草坪中障碍物进行自动识别,对作业地图进行修订,并及时反馈到后台的作业地图数据中。
车辆沿规划的作业路径自主行走,同时刀盘转动进行割草作业,遇有受困可以自动提升刀盘进行脱困。能够通过刀盘电流的变化识别草的疏密,进而自动调整行进速度。路径转移过程中不打开刀盘,遇到危险(例如动态障碍物的接近)主动停止刀盘和行走。具备手动遥控作业能力。